
रोबोटिक CNC मशीन टेंडिंग समाधान
ग्रिपर, भंडारण, सिग्नल और सुरक्षा सहित CNC खराद और मशीनिंग केंद्रों के लिए आर्टिकुलेटेड-रोबोट मशीन की योजना बनाएं।
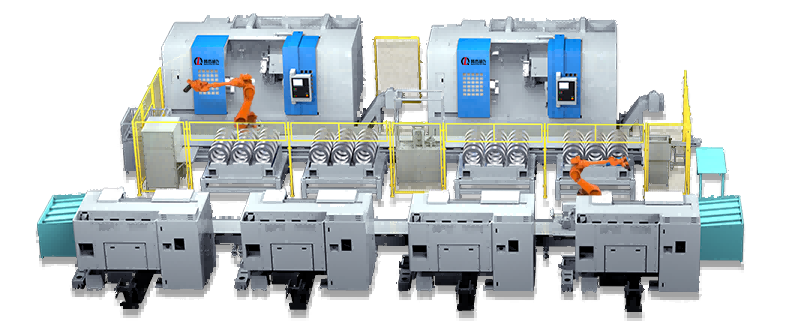
रोबोटिक मशीन की देखभाल
जब किसी दुकान को एक हैंडलिंग सिस्टम से कई मशीनों को खिलाने की आवश्यकता होती है, या जब गैन्ट्री लोडर के लिए हिस्से बहुत भारी या बहुत अजीब होते हैं, तो एक आर्टिकुलेटेड रोबोट सही उत्तर बन जाता है। रोबोट कोई मशीन सहायक उपकरण नहीं है; यह एक सेल डिज़ाइन निर्णय है, और अधिकांश लागत और अधिकांश जोखिम हाथ के बजाय सेल में बैठते हैं।
यह पृष्ठ बताता है कि गैन्ट्री लोडर और रोबोट के बीच कैसे चयन किया जाए, हैंडलिंग कार्य से हाथ का आकार कैसे तय किया जाए और सेल में मशीनों को क्या प्रदान करना है।
गैन्ट्री लोडर या आर्टिकुलेटेड रोबोट
गैन्ट्री लोडर कब चुनें
एक या दो मशीनें शामिल हैं, हिस्से छोटे से मध्यम और आकार में सुसंगत हैं, फर्श की जगह तंग है, और लोडिंग गति अनिवार्य रूप से एक सीधा स्थानांतरण है। गैन्ट्री सरल, सस्ती और सुरक्षा में आसान है। यह CNC गैन्ट्री लोडर ऑटोमेशन में कवर किया गया है।
रोबोट कब चुनें
तीन या अधिक मशीनें हैंडलिंग कार्य साझा करती हैं, हिस्से इतने भिन्न होते हैं कि ग्रिपर को बदलना पड़ता है, हिस्से भारी होते हैं, या संचालन के बीच हिस्से को फिर से व्यवस्थित करने की आवश्यकता होती है। एक रोबोट तब भी समझ में आता है जब सेल को डिबरिंग, धुलाई या निरीक्षण जैसे माध्यमिक कार्यों को संभालना होता है, क्योंकि वही हाथ मशीन चक्रों के बीच काम कर सकता है।
वास्तविक लागत अंतर
एक रोबोट सेल को सुरक्षा, एक सुरक्षा प्रणाली, एक लेआउट की आवश्यकता होती है जो हाथ को हर स्टेशन तक पहुंच प्रदान करता है, और प्रत्येक भाग परिवार के लिए प्रोग्रामिंग की आवश्यकता होती है। वे वस्तुएं, हथियार नहीं, बजट पर हावी हैं। हाथ की कीमत से रोबोट सेल का अनुमान लगाना सबसे आम योजना त्रुटि है।
कार्य से बांह का आकार बदलना
पेलोड, और पकड़ क्यों मायने रखती है
रेटेड पेलोड में केवल भाग ही नहीं, बल्कि ग्रिपर भी शामिल है। एक डबल ग्रिपर जो कच्चे और तैयार हिस्से को एक साथ पकड़ता है, वह आसानी से उस हिस्से जितना वजन कर सकता है। रेटेड पेलोड के लगभग साठ प्रतिशत तक बांह को व्युत्पन्न करने से त्वरण के लिए मार्जिन बचता है।
पहुंचें और लेआउट करें
रीच को प्रत्येक स्टेशन को एक आधार स्थिति से कवर करना होगा और प्रत्येक भाग को सही ढंग से उन्मुख करना होगा। वास्तविक फर्श लेआउट पर पहुंच लिफाफा जल्दी खींचने से यह पता लगाने से रोकता है कि एक मशीन इसके ठीक बाहर बैठती है।
repeatability
हाथ की पुनरावृत्ति इतनी अच्छी होनी चाहिए कि भाग बिना किसी दबाव के वर्कहोल्डिंग में प्रवेश कर जाए। अधिकांश मशीन देखभाल के लिए यह एक मानक औद्योगिक शाखा की क्षमता के भीतर आराम से है; बाधा आमतौर पर फिक्सचर का लीड-इन है, रोबोट नहीं।
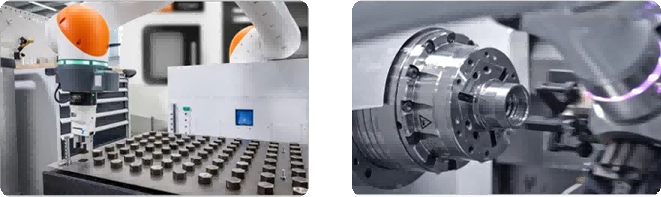
मशीनों को क्या प्रदान करना चाहिए
पहुंच और निकासी
रोबोट को कट के दौरान मशीन के मोशन लिफाफे में हाथ डाले बिना वर्कहोल्डिंग तक पहुंचना होता है। इसका मतलब आमतौर पर एक परिभाषित लोडिंग स्थिति और एक इंटरलॉक होता है, न कि केवल एक खुला दरवाजा।
हाथ मिलाना और सुरक्षा
दरवाजे की स्थिति, क्लैंप की स्थिति, चक्र पूरा होने और गलती के संकेत, साथ ही एक सुरक्षा सर्किट जो मशीन के सुरक्षित स्थिति में न होने पर रोबोट को रोक देता है। लेआउट तय करने से पहले सुरक्षा डिज़ाइन की समीक्षा की जानी चाहिए, क्योंकि यह मशीन की स्थिति में बदलाव को मजबूर कर सकता है।
अंश प्रस्तुति
कच्चे हिस्सों को एक ज्ञात स्थिति और अभिविन्यास पर पहुंचना होगा। आकार के घोंसले वाली ट्रे, या एक दृष्टि प्रणाली जहां विविधता को नियंत्रित नहीं किया जा सकता है। कूड़ेदान में ढीले हिस्सों के लिए बिन चुनने की क्षमता की आवश्यकता होती है, जो एक अलग और अधिक महंगी समस्या है।
प्रक्रिया नोट्स
सबसे ख़राब हिस्से के लिए डिज़ाइन
एक कोशिका केवल उतनी ही अच्छी होती है जितनी उसमें परिवार के सबसे अजीब हिस्से को संभालने की क्षमता होती है। सबसे आसान भाग के आसपास डिज़ाइन करने से एक सेल तैयार होता है जो कठिन कार्य चलने पर बाईपास हो जाता है।
मैन्युअल पथ रखें
प्रत्येक स्वचालित सेल को रोबोट बंद होने पर मशीन को मैन्युअल रूप से चलाने के लिए एक दस्तावेजी तरीके की आवश्यकता होती है। जो दुकानें इसे छोड़ देती हैं वे एक छोटी सी गलती के कारण पूरे सेल की क्षमता खो देती हैं।
फिक्स्चर का मानकीकरण करें
रोबोट की देखभाल से वर्कहोल्डिंग में दोहराव का पुरस्कार मिलता है। एक मानक पैलेट या एक सामान्य जबड़ा प्रणाली एक ही ग्रिपर और एक ही प्रोग्राम को कई भागों की सेवा प्रदान करती है, जिससे वास्तव में आर्थिक लाभ होता है।
संबंधित मार्गदर्शिकाएँ
- पतली दीवार वाले भागों की मशीनिंग - ग्रिपर बल और विरूपण
- मशीनिंग ईवी मोटर हाउसिंग - एक विशिष्ट स्वचालित सेल भाग
- मशीनिंग मशीन बेस और बेड - बड़े हिस्से की हैंडलिंग
- एक सेटअप में दोहरी स्पिंडल टर्न-मिल - रोबोट के बिना स्वचालन
अपने मशीनिंग प्रोजेक्ट पर चर्चा करें
रोबोट सेल लेआउट और एकीकरण मार्गदर्शन के लिए अपनी मशीन सूची, भाग चित्र, वजन और लक्ष्य आउटपुट HANDEMO भेजें।
परियोजना समीक्षा का अनुरोध